iRobotCAM Pro 激光切割视觉编程系统
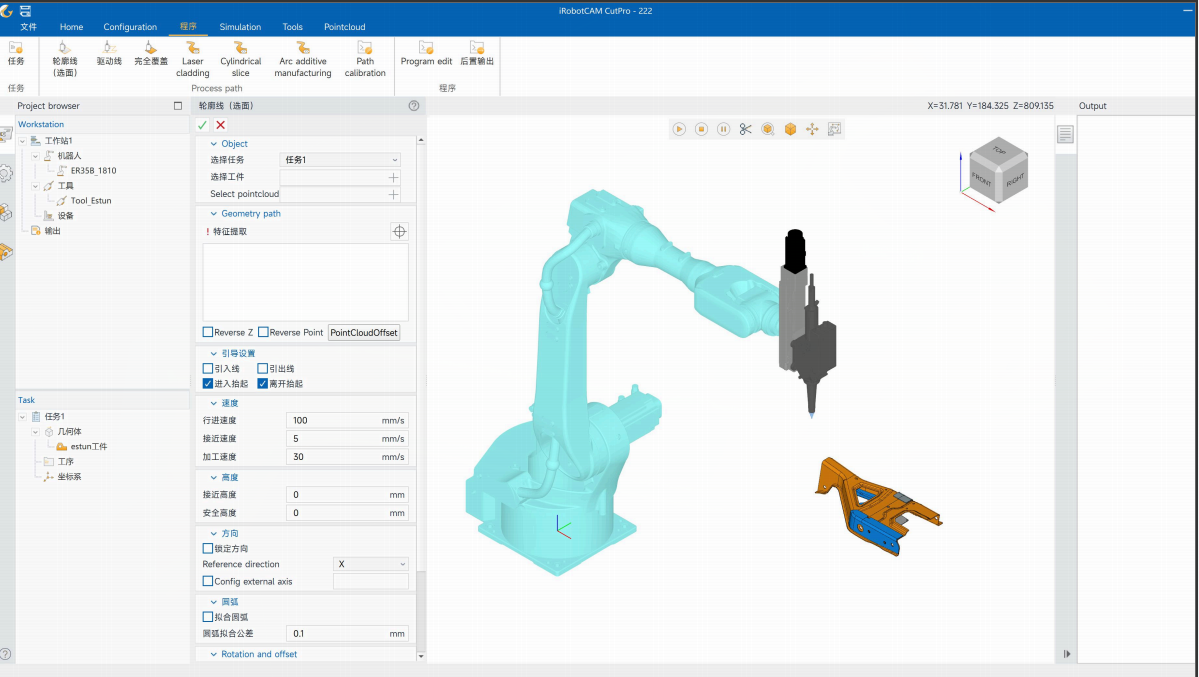
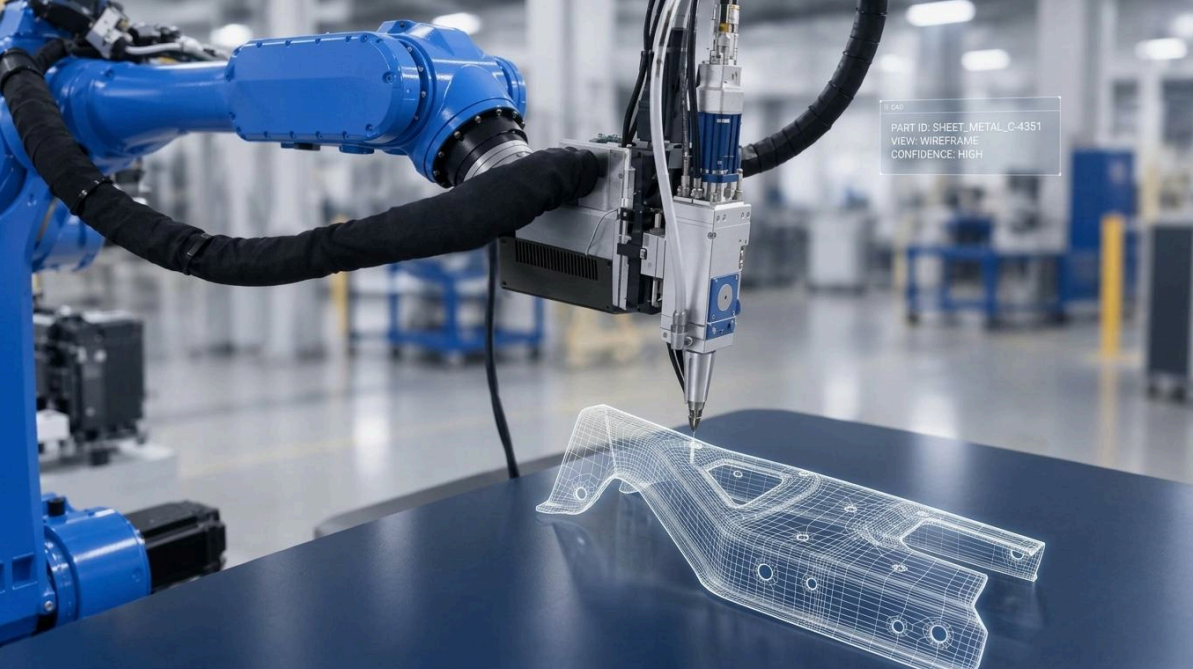
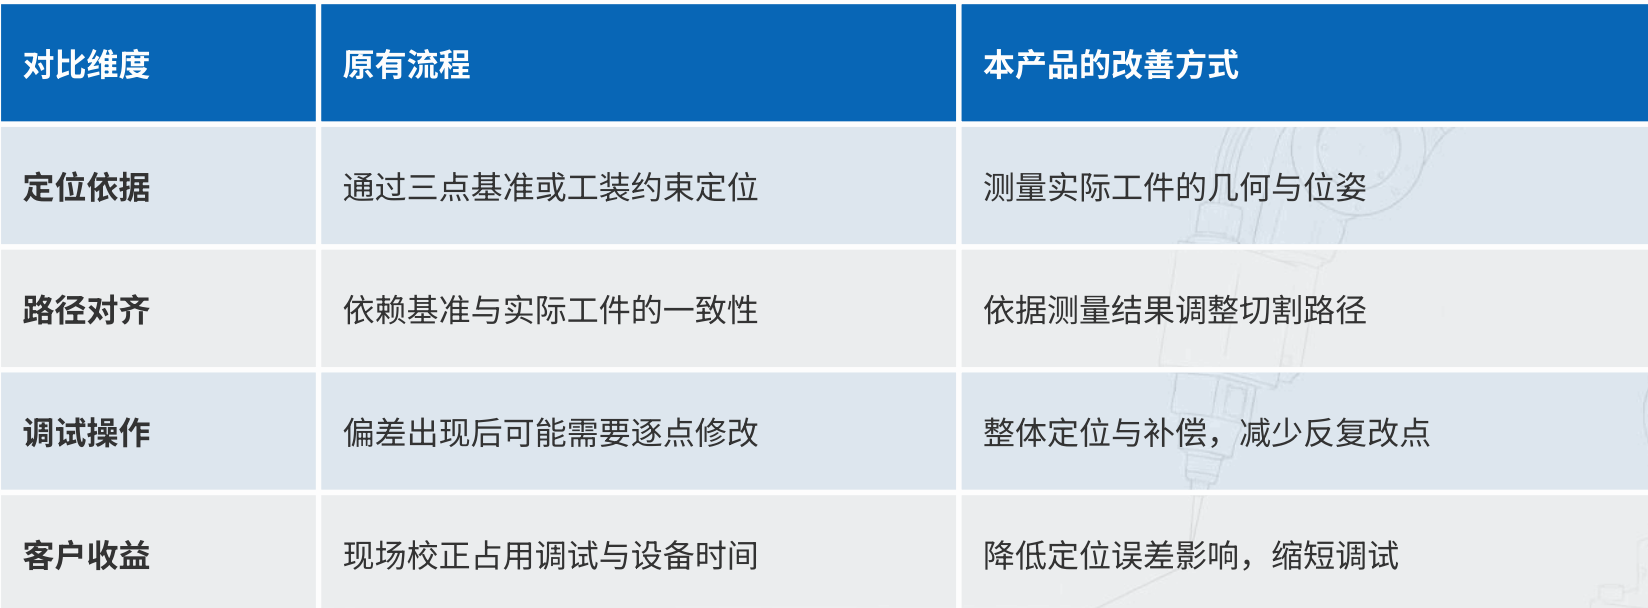
激光切割视觉编程系统iRobotCAM Pro,为机器人装上一对眼睛,实现工件自动扫描,自动拼接三维图形,实现实际工件与CAD图纸工件纠偏,保障激光切割的加工效果。
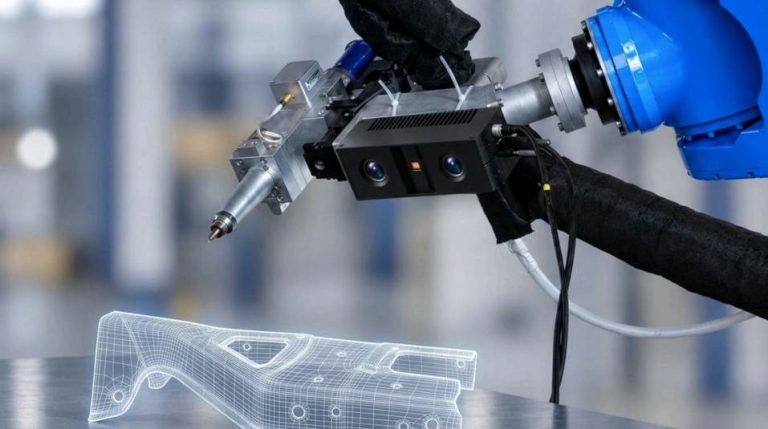
视觉硬件:双目相机获取实际工件的三维信息
配套软件:完成定位,轨迹补充与程序生成
统一产品输出:生成适配目标控制器的切割程序
工作流程
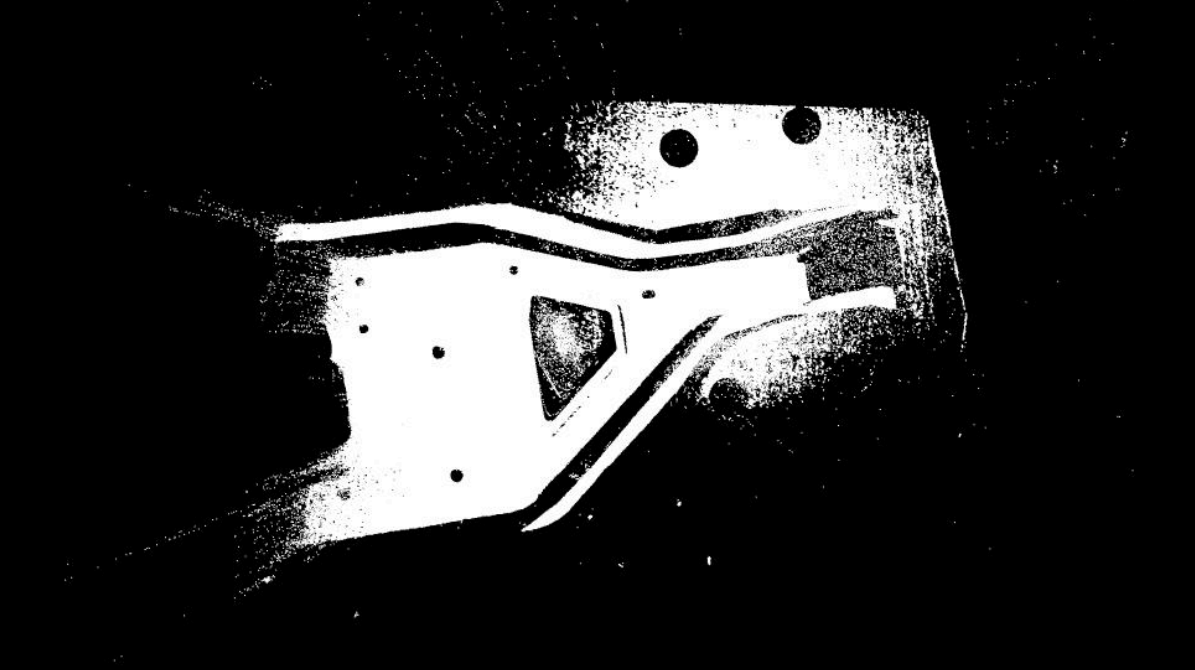
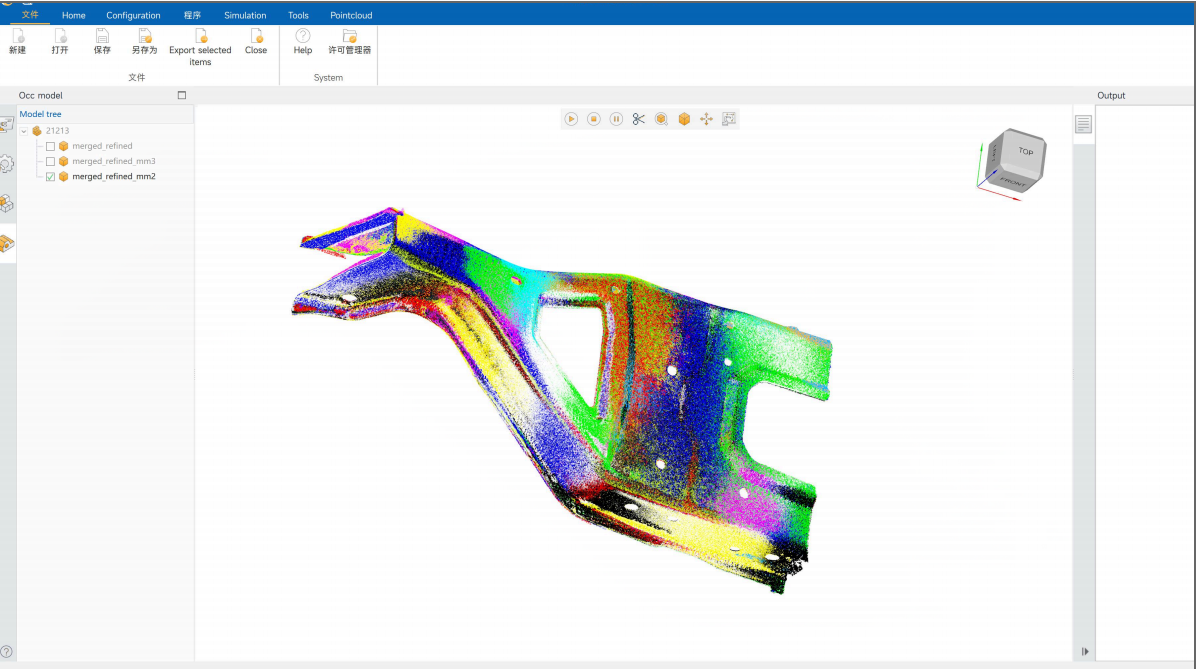
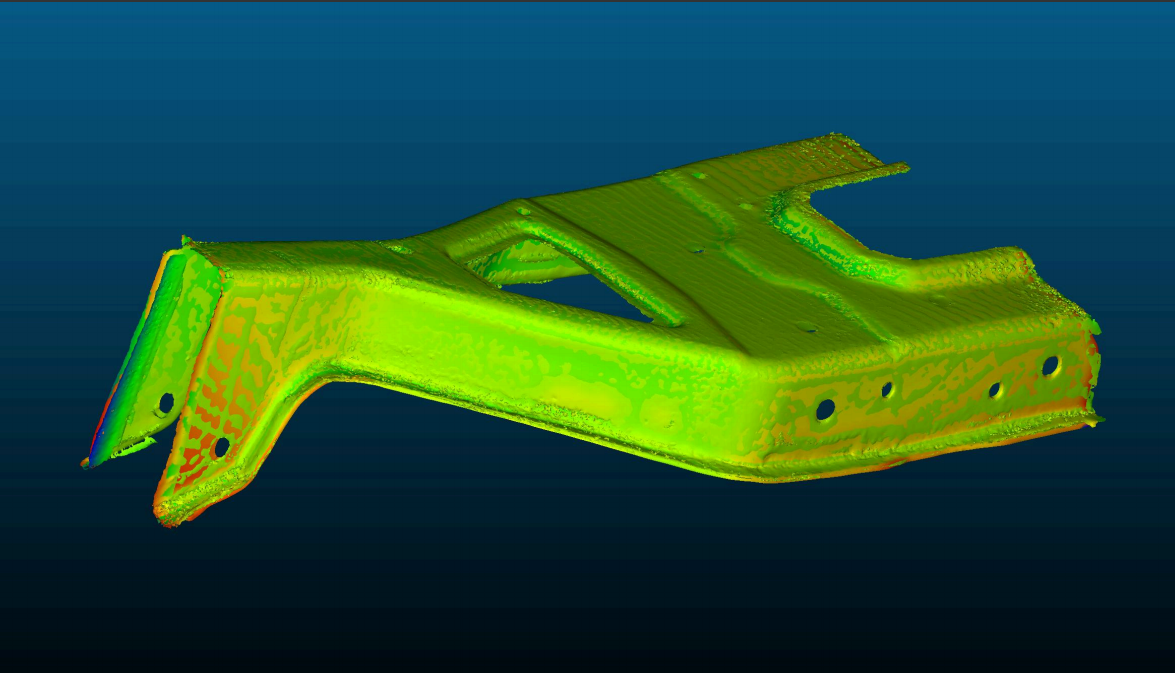
- 相机采集:利用越擎科技研发的双目工业相机,为机器人装上一对眼睛,实现工件自动扫描,考虑工件的实际变形因素,形成现场加工工件的三维图形;
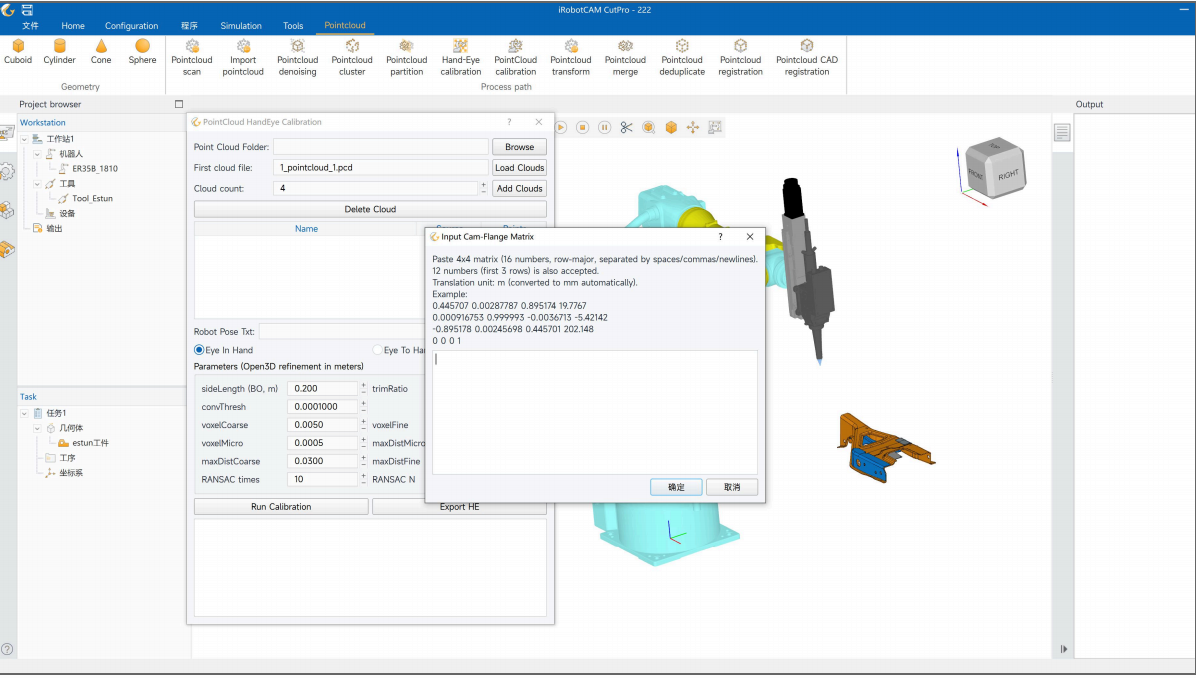
- 手眼标定:参考实际的三维点云数据,可获取加工工件的实际测量参考信息;
- 工件定位:通过对于实际三维点云的整体计算,获得工件的实际位置与姿态;
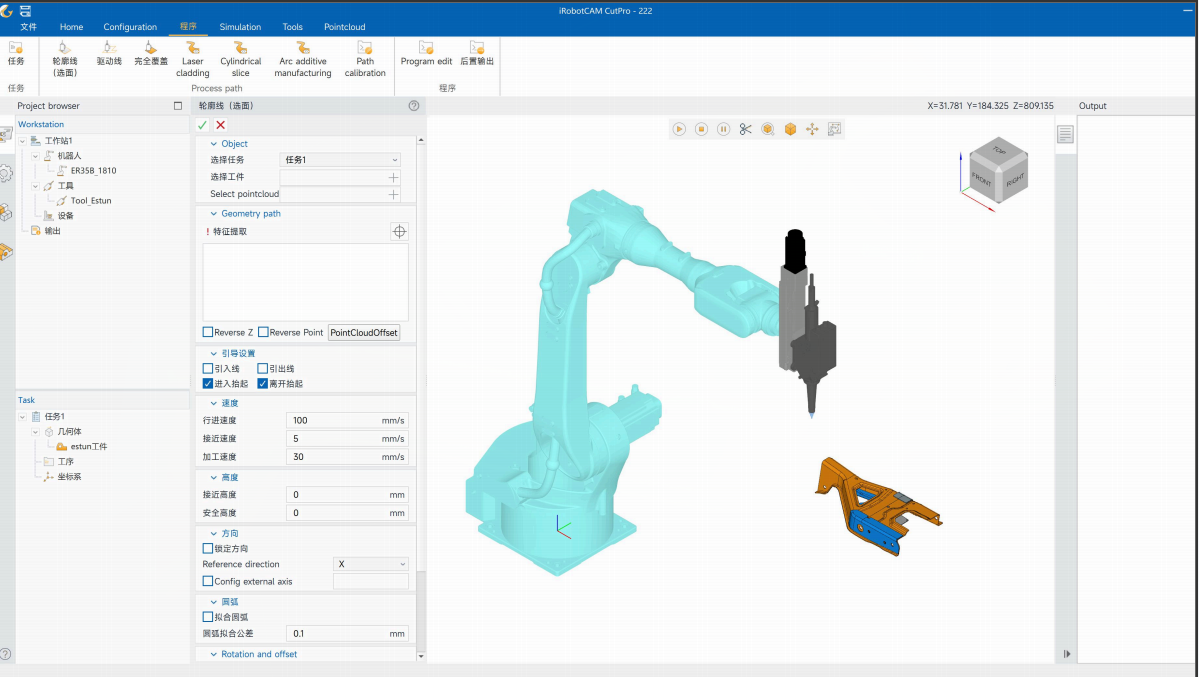
- 机器人编程与轨迹补偿:将工件模型与作业需求转化为初始机器人运动路径后,根据扫描结果,将参考路径调整到实际工件的位置;
- 程序生成:利用兼容的后置输出模块,为目标机器人控制器输出可使用的 程序;
- 现场校核:将生成的机器人程序导入现场,检核运动轨迹与实际工件的匹配情况,执行激光切割。
程序生成
- 输入端:补偿后的轨迹与 工具姿态任务所需的工艺参数;
- 适配端:按控制器格式 进行后处理组织运动与任务指令;
- 输出端:生成机器人切割程序,校核后由机器人执行。
- 兼容包括埃斯顿,广州数控,ABB,Kuka, Fanuc, 安川等上百个品牌的机器人,无需复杂额外开发,即可实现各类多轴机器人的后置输出。
现场校核
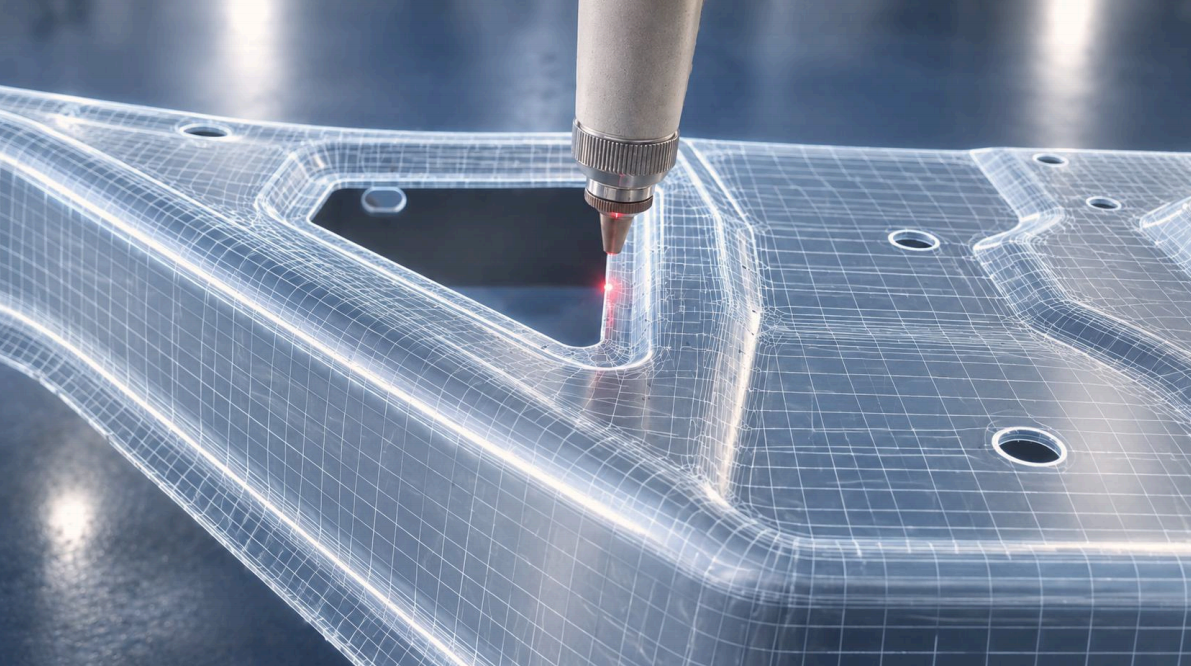
- 校核机器人运动轨迹与实际工件的位置关系: 通过现场的运动轨迹查看切割 轨迹与实际工件的位置关系是否准确;
- 近距离观察激光加工状态与加工效果:进行必要的细节确认,完成现场的校核后,执行激光加工。