工业机器人凭借工作空间大、运动自由度高和部署方式灵活等特点,正在拓展大尺寸增材制造的应用边界。相较于传统封闭式设备,机器人3D打印可面向大型壳体、异形曲面和非标准构件进行路径规划与沉积加工,为产品快速成形、模具制造及定制化构件生产提供新的技术选择。
但要让机器人稳定完成复杂曲面打印,关键并不只是让打印头沿着模型运动,而是要把三维设计数据转化为可执行的机器人轨迹,并处理好打印路径、机器人姿态、实际基板位置及现场部署之间的关系。南京越擎信息科技有限公司围绕机器人离线编程软件iRobotCAM与双目视觉技术,形成了从CAD模型到实际打印现场的数字化应用思路。
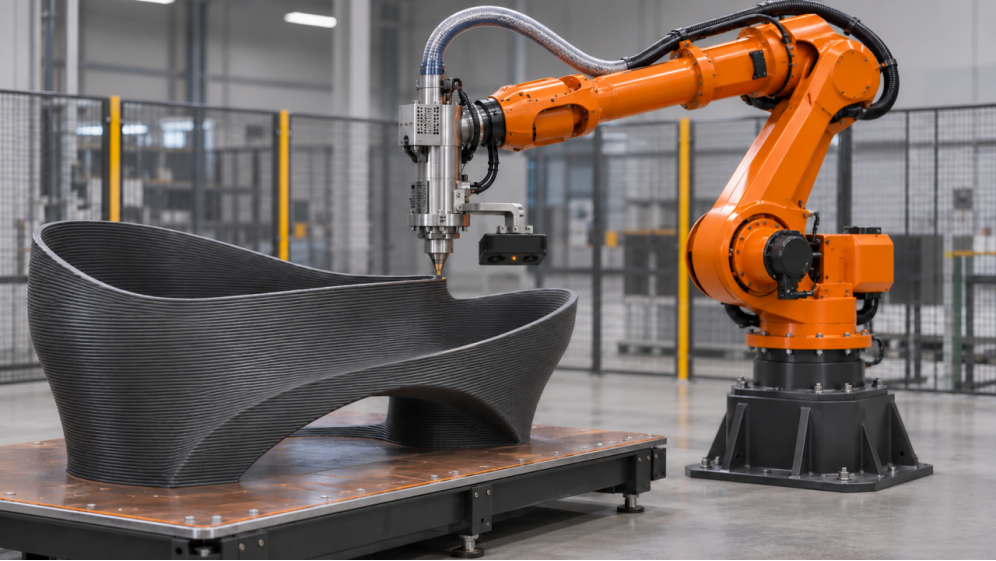
机器人执行大型复杂曲面壳体3D打印的应用场景
一、机器人3D打印的关键难点
1. 复杂曲面路径规划工作量大
大型壳体包含连续曲面、转折区域和不同高度的沉积路径。路径规划需要考虑分层轮廓、填充方式、打印顺序、起停点、层间衔接及空行程。路径设计不合理,可能影响成形连续性和打印效率。
2. 机器人姿态与可达性约束明显
机器人需要在较大空间范围内运动,并根据曲面变化调整打印头方向。若只关注工具中心点位置,可能忽略关节运动范围、奇异姿态、腕部翻转以及打印头与已成形结构之间的干涉。
3. 实际基板与理论坐标存在偏差
基板安装、工件摆放、机器人底座位置及现场重新部署都可能造成坐标变化。若实际基准与离线编程时的数字化基准不一致,首层打印位置和整体路径就可能偏移。
4. 打印过程需要兼顾材料与运动参数
打印速度、层高、道宽和材料供给量需要协同匹配。不同材料工艺还涉及挤出、送丝、送粉或泵送等不同供料方式,具体参数应根据打印设备、材料特性和工艺试验确定。
二、iRobotCAM与双目视觉的协同解决方案
iRobotCAM以三维CAD数据为基础开展机器人离线编程,将模型处理、路径规划、机器人姿态优化、仿真验证和机器人程序输出整合起来;双目视觉则用于识别实际基板或工件的空间位置与姿态。两者结合,形成“模型规划—机器人编程—视觉定位—坐标纠偏—现场执行”的应用流程。
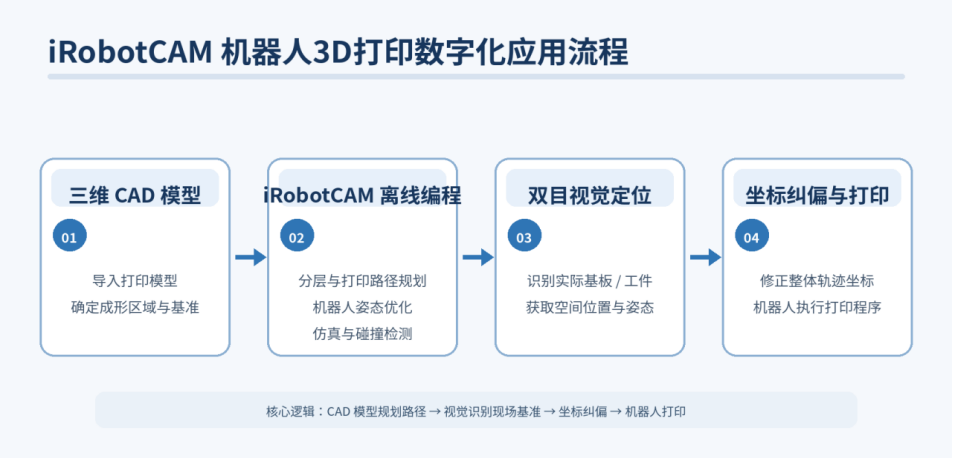
iRobotCAM机器人3D打印数字化应用流程示意
1. CAD模型导入与分层路径规划
将待打印三维CAD模型导入iRobotCAM,根据构件结构和打印工艺确定成形方向、打印区域及路径策略,规划分层轮廓、填充路径、打印顺序、起停点和层间衔接。对于大型曲面,可结合几何特征规划连续或分段路径,兼顾打印头方向与工具中心点运动,减少不必要的空行程。
2. 机器人姿态优化与仿真验证
iRobotCAM利用机器人运动学引擎,对打印头姿态和运动轨迹进行规划,检查路径可达性,并关注关节运动连续性、奇异姿态及工具方向变化。通过虚拟仿真与碰撞检测,可提前检查机器人、打印头、基板、夹具及已成形结构之间的干涉风险,降低现场试错成本。
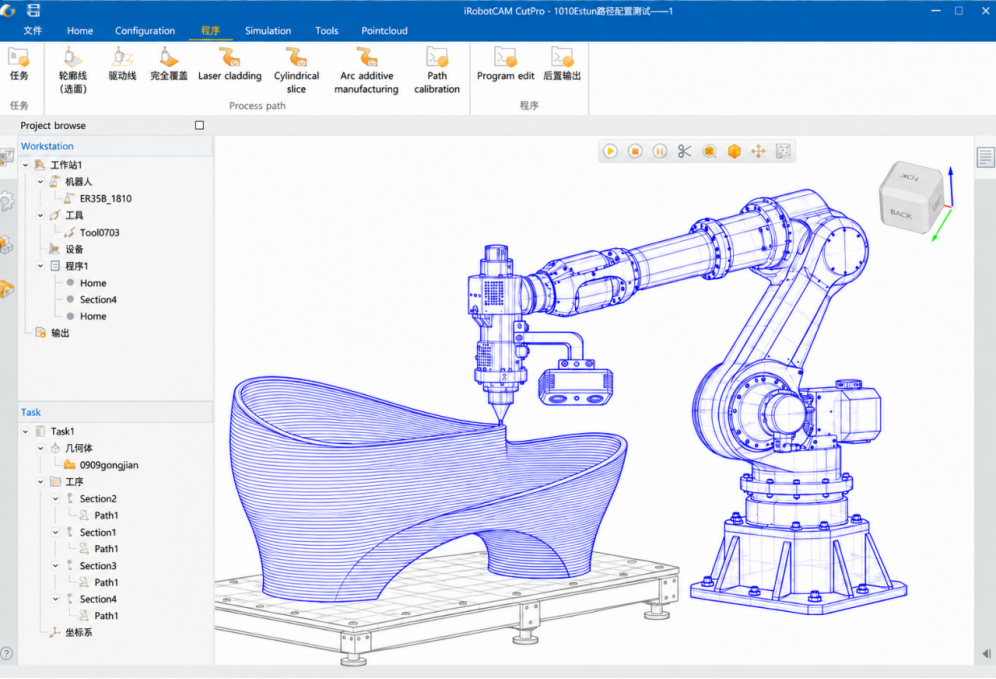
iRobotCAM软件界面参考图,展示机器人、工具及工件的数字化编程环境;具体打印项目界面以实际配置为准
3. 双目视觉识别实际基板与工件位置
双目视觉通过两个具有一定基线距离的摄像头采集目标图像,根据左右图像的视差关系计算空间深度信息。经过相机与机器人标定后,可识别实际基板、工件基准或现场定位特征的位置和姿态,并与理论CAD模型或预设坐标基准进行匹配。
4. 坐标纠偏,让离线轨迹适配现场
根据视觉定位结果,计算实际坐标系相对于理论坐标系的平移和旋转关系,再将坐标变换应用于原始机器人打印轨迹,实现整体坐标纠偏。当基板安装位置或设备部署状态发生变化时,可减少重新找正和人工修改程序的工作量,提升程序复用能力与现场部署灵活性。
5. 机器人程序输出与现场工艺联调
完成路径规划、姿态优化和仿真验证后,可根据机器人品牌及控制器配置,通过后置处理生成机器人控制程序,兼容包括ABB, Kuka,发那科,安川,松下,三菱,采埃芙,广州数控,华中数控,汇川,埃斯顿,宝信图灵, 遨博,UR,智绘机器人等全球大部分的机器人品牌。
三、应用价值:提升复杂曲面打印的编程与部署效率
- 减少人工示教:将复杂路径规划前置到离线环境,降低大量点位示教和现场反复调试的工作量。
- 提升路径可执行性:通过机器人姿态优化、可达性分析和碰撞检测,提前发现运动风险。
- 降低现场定位误差影响:利用双目视觉识别实际基板或工件位姿,对整体打印轨迹进行坐标纠偏。
- 增强方案复用能力:当模型、基板或现场部署状态变化时,可在原有数字化流程基础上重新规划或进行坐标适配。
- 拓展复杂构件应用:为大型壳体、自由曲面、异形结构及定制化构件打印提供数字化编程支持。
iRobotCAM机器人离线编程软件的价值在于将CAD模型、机器人路径和现场基准联系起来:通过离线编程完成分层路径规划与机器人运动优化,通过仿真提前验证路径可达性和碰撞风险,再利用双目视觉识别实际基板或工件位置,对理论轨迹进行整体坐标纠偏。通过融合CAD智能离线编程与双目视觉,让机器人3D打印更精准地连接数字模型与真实制造现场。
关于南京越擎信息科技有限公司
南京越擎科技致力于打造开放的iRobotCAM具身智能机器人设计与仿真平台,是具身智能设计,机电设计,离线编程,虚拟调试的一体化解决方案。
iRobotCAM网站: www.iRobotCAM.cn,联络邮件: cooperation@iRobotCAM.com