一、机器人涂胶应用的发展趋势与行业痛点
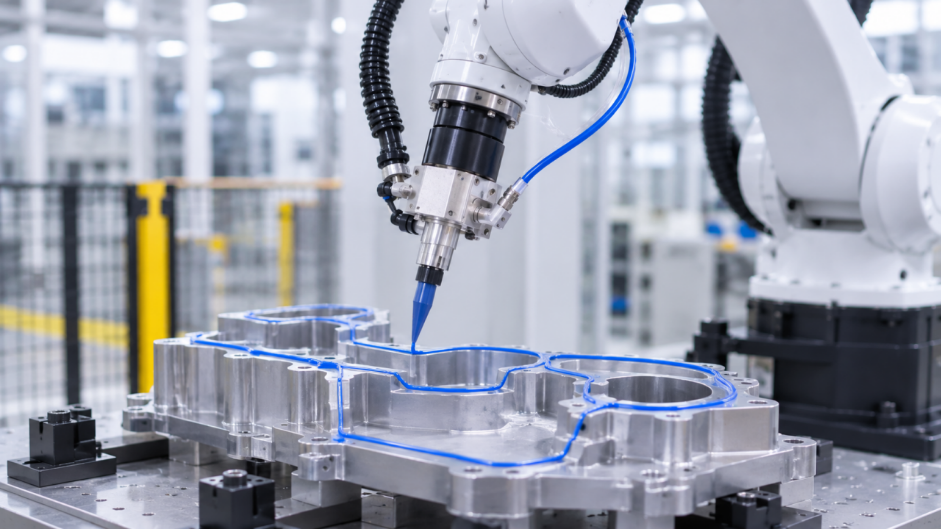
随着汽车制造、轨道交通、工程机械、家电、3C电子以及新能源等行业的快速发展,工业机器人涂胶技术正在逐步替代传统人工涂胶,成为自动化生产线中的重要工艺环节。机器人搭载点胶阀、涂胶枪或密封胶喷头,可以按照预设轨迹完成连续涂胶、密封、粘接和填缝等任务。
然而,机器人涂胶并不是简单地让机器人按照CAD图纸生成一条运动轨迹。真正决定涂胶质量的,是机器人能否准确识别实际工件的位置、形状和姿态,并将理论设计轨迹转换为适用于实际工件的涂胶轨迹。
在实际生产中,企业通常会遇到以下问题:
- 实际工件与CAD模型存在尺寸和形状误差,冲压、焊接、注塑、装配等工序都可能引起变形。
- 工件装夹和定位存在偏差,每次放置到夹具上的位置可能不同。
- 大型薄壁工件容易发生局部翘曲、扭曲、凹凸等变形。
- 复杂曲面涂胶不仅要求位置准确,还要求控制喷嘴距离、入射角度、运动速度和胶枪姿态。
- 传统人工示教工作量大,产品换型或工件变化后往往需要重新调整程序。
因此,机器人涂胶需要的不仅是轨迹生成工具,更是一套将CAD模型、机器人离线编程、实际工件视觉识别和轨迹修正结合起来的数字化技术体系。iRobotCAM通过CAD离线编程与双目视觉技术相结合,为机器人涂胶提供从理论轨迹生成到实际工件定位的解决思路。
二、机器人涂胶的关键难点:为什么CAD轨迹不能直接用于实际生产?
1. CAD模型与实际工件存在制造误差
CAD模型代表工件的理论设计尺寸,但实际制造过程会受到材料、工艺和设备等因素影响。例如,钣金冲压可能产生回弹;焊接热输入可能造成弯曲和翘曲;注塑件可能出现冷却收缩;复合材料在铺层和固化过程中也可能产生尺寸变化。
如果理论涂胶轨迹与实际表面相差数毫米,喷嘴可能离工件过远或过近,进而引起胶线断续、胶液附着不良、喷嘴碰撞、胶层厚度不均或漏涂等问题。
2. 工件每次装夹的位置都可能不同
即使工件本身符合CAD设计要求,也不意味着每次进入机器人工作区域时都处于相同位置。夹具间隙、定位销精度、输送机构误差和人工上下料等因素,都会造成工件平移或旋转。若机器人仍执行固定程序,整条涂胶轨迹就可能相对于工件发生偏移。
传统方式通常依赖提高夹具精度、增加机械定位结构或人工修改机器人程序。这些方法能够缓解问题,但会增加设备投入、调试成本和维护难度,尤其不利于多品种、小批量生产。
3. 整体位置误差与局部变形是两个不同问题
整体位置误差是指工件形状基本不变,但相对于机器人坐标系发生平移或旋转。这类误差通常可以通过视觉识别工件特征、计算坐标变换关系来补偿。
局部几何变形则是工件自身形状发生变化,例如钣金边缘翘曲、局部凸起或焊接区域扭曲。仅对工件进行整体平移和旋转,无法消除局部形状变化。对于这类问题,需要进一步获取实际表面三维数据,与CAD模型进行配准和偏差分析,再按需要重构或补偿局部轨迹。
4. 复杂曲面涂胶需要同时控制位置与姿态
涂胶与简单点位搬运不同。机器人不仅要让喷嘴到达目标位置,还要保持合适的工作距离、喷枪方向和运动速度,并确保胶线连续。对于车门、车身结构件、玻璃密封和大型箱体等应用,空间曲线和复杂曲面较多,人工示教难以长期保持高效率和一致性。
三、iRobotCAM的解决思路:CAD离线编程与双目视觉相结合
iRobotCAM以三维CAD数据为基础开展机器人离线编程,并结合双目视觉工件定位技术,形成理论轨迹生成、实际工件识别、坐标纠偏、仿真验证和机器人程序输出的应用链路。核心思路是:以CAD模型作为工艺规划基础,以双目视觉获取实际工件空间信息,以离线编程完成轨迹生成和优化,使机器人程序更贴合真实生产条件。
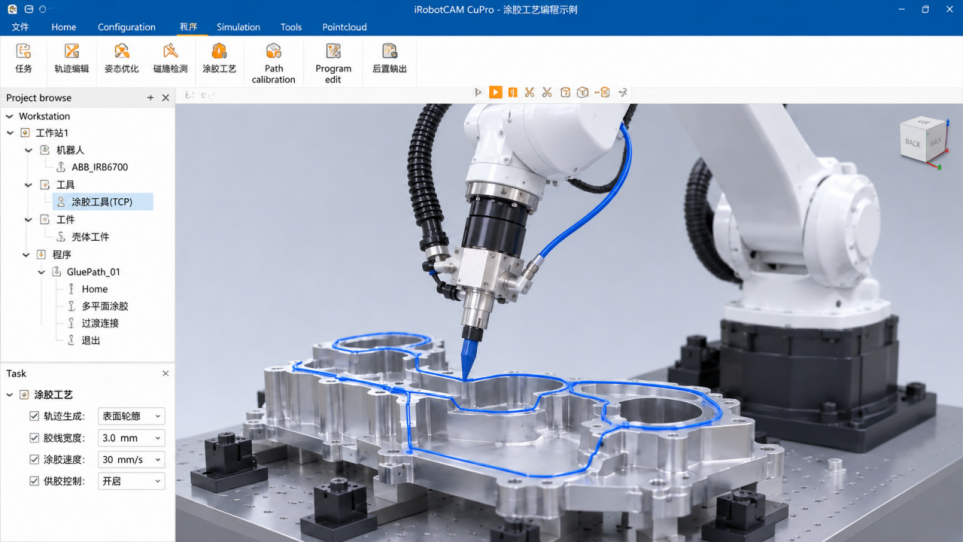
1. 基于CAD模型进行涂胶轨迹规划
首先将产品CAD三维模型导入iRobotCAM,根据产品结构和涂胶工艺要求确定涂胶区域,例如汽车车身焊缝、玻璃与车身之间的密封区域、门板粘接区域、新能源电池包壳体密封区域,以及工程机械结构连接区域。
在确定涂胶区域后,根据三维几何特征规划机器人运动路径,并考虑胶枪工作方向、姿态变化和轨迹连续性。与人工逐点示教相比,CAD离线编程可以将大量轨迹规划工作提前在计算机中完成;当产品设计发生变化时,也可以基于更新后的CAD模型重新规划。
2. 利用双目视觉实现实际工件识别与定位
双目视觉通过两个具有一定基线距离的摄像头,从不同视角采集同一目标图像,再根据左右图像的视差关系计算空间深度信息,从而获取工件的三维位置。
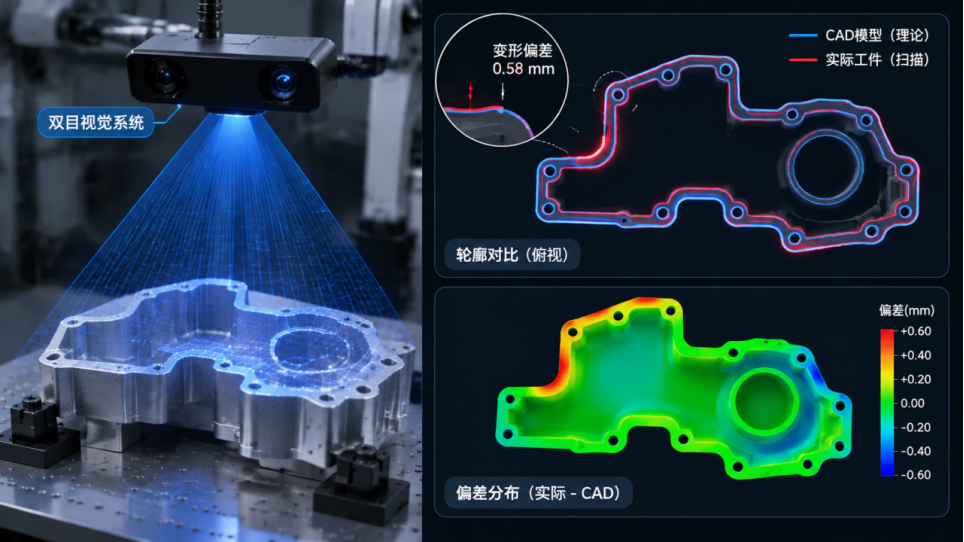
- 视觉扫描:相机采集进入机器人工作区域的工件图像或三维信息。
- 三维定位:利用视觉识别与标定算法提取工件空间特征,计算其位置和姿态。
- CAD模型匹配:将实际工件信息与理论CAD模型进行匹配,识别坐标差异。
- 计算坐标变换:求取CAD模型坐标系与实际工件坐标系之间的平移和旋转关系。
- 轨迹整体纠偏:将坐标变换应用到原始机器人涂胶轨迹,使程序适应工件实际摆放位置。
通过该方式,即使工件每次进入工作区域时存在一定的位置偏差,也不必每次重新人工示教,而可以依据视觉识别结果进行定位补偿。实际应用还需要完成相机标定、机器人标定和坐标系统一。
3. 从整体纠偏扩展到局部变形补偿
对于局部变形明显的工件,仅进行整体坐标变换并不足够。可进一步利用三维扫描获取实际工件表面点云或测量数据,将扫描结果与CAD模型进行空间配准,分析不同位置的几何偏差。
例如,某工件A区域偏差0.2mm、B区域偏差0.8mm、C区域偏差3.0mm、D区域偏差5.0mm。通过偏差分析可以识别变形区域,并在满足测量精度和扫描覆盖要求的前提下,对对应涂胶轨迹进行局部调整。对于复杂曲面,还应根据实际表面法向量调整胶枪姿态,而不是只修正位置。
需要特别说明:双目视觉整体定位与局部几何变形补偿属于不同技术环节。局部补偿还需要足够的扫描覆盖范围、点云配准、表面偏差分析和轨迹重构算法,具体实现应结合相机配置、软件模块和项目方案验证。
4. 基于CAD几何信息生成复杂曲面涂胶轨迹
复杂曲面涂胶重点关注轨迹位置、胶枪姿态和路径连续性。iRobotCAM可基于三维CAD几何信息规划空间路径,并根据曲面变化规划胶枪方向。对于平面区域,可以保持相对稳定的枪头姿态;在曲面转弯位置,则需要根据曲面形态调整方向。
实际应用还应结合喷嘴尺寸、胶枪工作距离、出胶量、运动速度、胶水特性和工艺窗口,对轨迹及工艺参数进行联合调试。
5. 通过机器人仿真与碰撞检测降低现场调试风险
涂胶工作站通常包含机器人、工件、夹具、胶枪、输送线、变位机和其他辅助设备。iRobotCAM可在数字化场景中建立相关三维模型,对机器人运动进行仿真和碰撞检查。
- 验证机器人是否能够到达所有涂胶位置。
- 检查胶枪是否能够以合理姿态接近工件表面。
- 检查机器人、工具、工件和夹具之间是否存在碰撞风险。
- 检查机器人关节运动范围和姿态连续性。
- 评估是否需要使用变位机或外部轴改善可达性。
完成仿真验证后,可通过对应机器人品牌的后置处理程序输出机器人控制器可识别的程序。最终仍需在现场进行安全验证、工艺试涂和参数优化。
四、iRobotCAM机器人涂胶的完整应用流程
| 流程环节 | 主要工作 |
| 1. CAD三维模型导入 | 导入工件模型,确定涂胶区域与工艺要求。 |
| 2. iRobotCAM离线编程 | 生成涂胶轨迹,规划胶枪位置与姿态。 |
| 3. 双目视觉扫描与定位 | 获取实际工件三维信息,识别工件位置与姿态。 |
| 4. CAD与实际工件匹配 | 计算整体坐标偏差;有需要时进一步分析局部几何变形。 |
| 5. 涂胶轨迹自动纠偏 | 更新机器人轨迹及胶枪空间姿态。 |
| 6. 机器人仿真与程序输出 | 进行碰撞检查、运动验证和后置程序生成。 |
| 7. 机器人自动涂胶 | 根据实际工件位置执行涂胶作业,并进行工艺质量检查。 |
对于精度和质量要求更高的项目,还可以进一步加入胶路质量检测、涂胶量监测以及涂胶结果反馈,逐步形成从轨迹规划到工艺质量控制的闭环管理。
五、iRobotCAM为企业带来的应用价值
1. 降低对高精度工装夹具的依赖
视觉定位能够识别工件实际位置,并对机器人轨迹进行坐标补偿,从而降低对工装绝对定位精度的依赖。对于多品种生产线,可减少因产品切换而反复调整夹具和机器人程序的工作量。
2. 应对CAD模型与实际工件不一致
通过视觉定位识别工件实际位置,结合三维扫描和局部几何补偿,可逐步覆盖从整体摆放误差到局部形状偏差的不同问题,为易变形工件提供更适配的轨迹方案。
3. 提高复杂曲面涂胶的编程效率
利用CAD模型规划轨迹,减少人工逐点示教。产品设计变化后,可以基于更新后的模型重新规划和仿真,降低现场重新示教的工作量。
4. 提升涂胶质量的一致性
离线编程有助于提高轨迹位置和姿态的一致性,视觉定位可减少工件位置变化造成的偏涂和漏涂风险。最终质量仍取决于胶水、供胶系统、喷嘴、工件表面状态和现场工艺参数。
5. 支持柔性化生产
企业可为不同产品建立数字化工艺模板。新产品进入生产线时,导入CAD模型、确定涂胶区域并配置工艺参数,即可开展离线编程和仿真验证,为多品种、小批量生产提供支持。
六、适合采用iRobotCAM的典型涂胶场景
汽车车身及覆盖件涂胶:车身密封、焊缝密封、车门及覆盖件粘接;重点应对大型薄壁工件变形、装夹偏差和复杂曲线。
新能源电池包密封涂胶:电池箱体边缘密封和结构粘接;重点关注长距离胶线规划、胶枪姿态和工件定位。
汽车玻璃及复杂曲面粘接:挡风玻璃及异形结构件粘接;重点关注空间曲线、喷嘴工作距离和枪头姿态。
大型钣金件及工程机械涂胶:大型壳体、设备箱体和结构件密封;重点应对工件尺寸误差、整体定位和局部变形。
七、总结:从机器人离线编程走向视觉引导的智能涂胶
机器人涂胶的核心难点,是如何解决理论设计与实际生产之间的差异。CAD模型提供理想的产品几何信息,但无法完全代表每一件实际工件;离线编程可以生成理论运动轨迹,但如果缺少对实际工件位置和形状的感知能力,就难以保证每次涂胶都准确落在目标位置。
iRobotCAM将三维CAD、机器人离线编程、视觉定位和机器人仿真等技术结合起来:一方面,基于CAD的离线编程能力用于复杂涂胶轨迹生成、姿态规划和仿真验证;另一方面,双目视觉获取实际工件的空间信息,用于识别装夹偏差并进行坐标纠偏。进一步结合三维扫描、CAD偏差分析和局部轨迹补偿,可将方案从整体工件定位延伸到局部变形适应。
让机器人看得见工件,也能跟得上工件的变化。
iRobotCAM以CAD离线编程为基础,融合双目视觉定位与三维几何分析技术,打通从理论轨迹规划到实际工件定位、轨迹纠偏和机器人自动执行的技术链路,帮助企业突破传统机器人涂胶对高精度工装和人工示教的依赖,推动涂胶生产向精准化、高效化和柔性化发展。
技术说明
本文将CAD离线编程、机器人仿真及视觉定位等能力与机器人涂胶场景结合进行方案阐述。双目视觉整体定位与局部几何变形补偿属于不同技术环节;局部补偿需要相应的三维扫描覆盖、点云配准、表面偏差分析和轨迹重构能力。具体实现范围、精度指标和节拍表现,应以实际硬件配置、软件模块、工件材质与现场验证结果为准。